En bref : l’IA physique désigne l’IA qui agit dans le monde réel via des robots. En 2026, deux forces se rejoignent : des modèles capables de traduire une consigne en gestes, et du matériel open source à quelques centaines d’euros. Résultat, des labos automatisent leurs expériences et des développeurs prototypent des robots pour une fraction du coût d’autrefois.
Qu’est-ce que l’« IA physique » ?
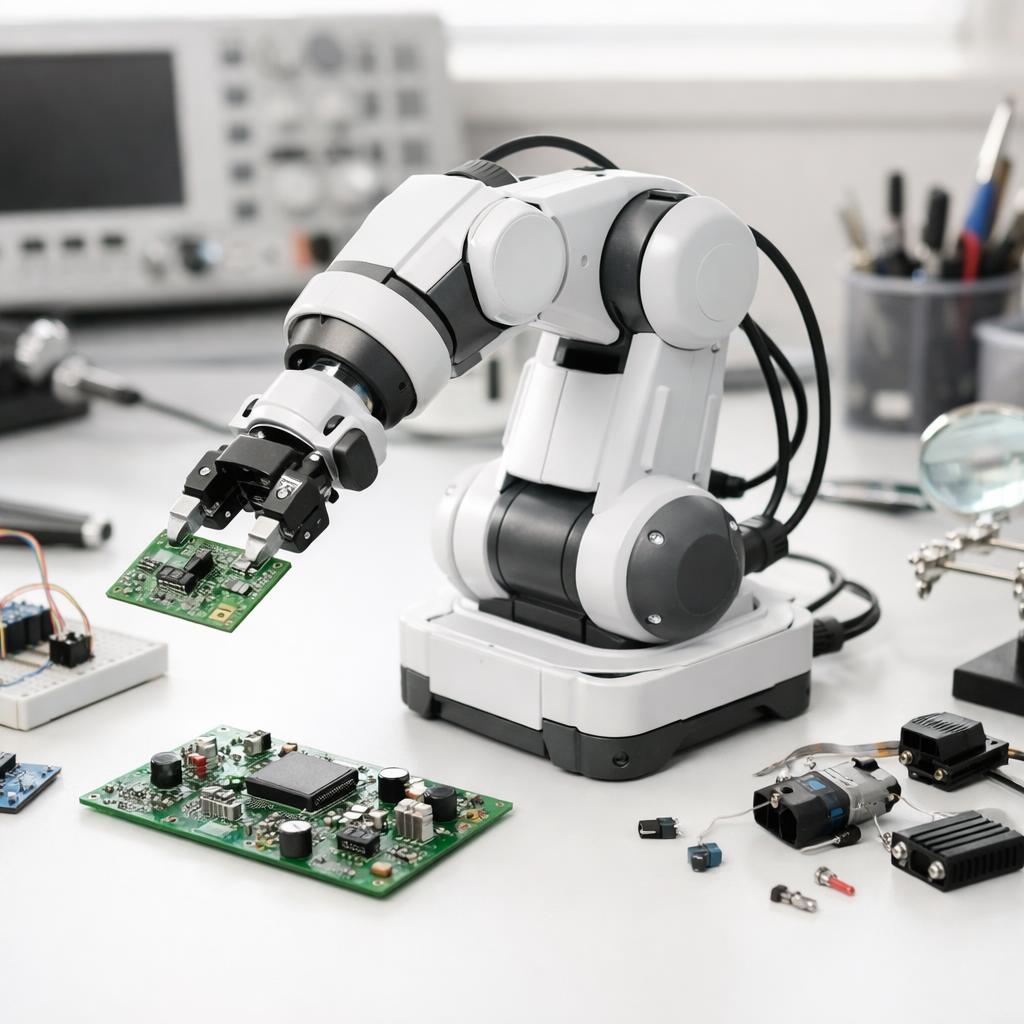
L’IA physique (parfois appelée « embodied AI », IA incarnée) regroupe les systèmes où un modèle d’intelligence artificielle contrôle un dispositif matériel : bras articulé, robot mobile, humanoïde. Là où un modèle de langage produit du texte, un modèle d’IA physique produit des actions — saisir un objet, verser un liquide, déplacer un échantillon.
Le maillon central est souvent un modèle de type « vision-langage-action » (VLA) : il observe une scène (vision), comprend une consigne en langage naturel (langage) et en déduit une séquence de mouvements (action). Cette famille de modèles est ce qui rend un robot capable d’exécuter une instruction formulée en langage courant, plutôt qu’un programme rigide.
Des agents qui pilotent des robots de laboratoire
L’un des terrains d’application les plus concrets est le laboratoire. En biologie, en chimie ou en science des matériaux, de nombreuses tâches sont répétitives, précises et chronophages : préparer des échantillons, pipeter, répéter des essais. Des agents d’IA associés à des bras robotisés peuvent prendre en charge ces gestes, avec l’avantage de fonctionner en continu.
L’intérêt économique est réel : le coût d’un personnel technique qualifié et le besoin d’un fonctionnement 24 heures sur 24 rendent l’automatisation attractive, même à capacités encore limitées. On ne remplace pas le scientifique, mais on lui libère du temps pour la conception des expériences et l’analyse des résultats.
Le matériel open source qui démocratise la robotique
Le grand changement de 2026 tient à l’accessibilité. La combinaison de microcontrôleurs bon marché, de capteurs à bas coût, de l’impression 3D et de logiciels open source a fait chuter le ticket d’entrée. Là où un prototype demandait autrefois des centaines de milliers d’euros, certains projets de démonstration se montent aujourd’hui pour quelques milliers d’euros.
Plusieurs projets illustrent cette bascule, avec des plateformes open source affichées à des prix très bas — de l’ordre de quelques centaines de dollars pour certains bras ou robots mobiles à deux bras. Côté logiciel, des écosystèmes ouverts (comme LeRobot, porté par la communauté) rassemblent modèles pré-entraînés, jeux de démonstrations, environnements de simulation et outils pour enregistrer des données, entraîner des politiques de contrôle et les déployer sur du matériel réel.
Des modèles ouverts à la portée des labos
La démocratisation touche aussi les modèles eux-mêmes. Des modèles VLA open source, dont certains comptent quelques milliards de paramètres et ont été entraînés sur de vastes jeux de données multi-robots, peuvent être adaptés (fine-tunés) à un robot et une tâche donnés avec des moyens de calcul raisonnables — parfois une seule carte graphique haut de gamme et moins d’une journée d’entraînement. Cela met la personnalisation à la portée de laboratoires universitaires et de startups, et non plus des seuls géants du secteur.
Des jeux de données ouverts d’IA incarnée sont par ailleurs publiés pour accélérer la recherche, en fournissant la matière première dont ces modèles ont besoin : des exemples de gestes réels et annotés.
Humanoïdes : promesses et prudence
Le chapitre le plus médiatique est celui des robots humanoïdes. De nombreux acteurs y investissent, en pariant que la forme humaine permet d’évoluer dans des environnements conçus pour nous. Il convient toutefois de rester mesuré : les démonstrations spectaculaires ne préjugent pas d’un déploiement massif et fiable à court terme. La manipulation fine, la robustesse en conditions réelles et le coût restent des défis ouverts.
Les enjeux de sécurité
Dès lors qu’une IA agit sur le monde physique, la sécurité change de nature. Un modèle qui se trompe dans un texte produit une erreur ; un robot qui se trompe dans un geste peut casser du matériel, gâcher une expérience ou blesser une personne. Cela impose plusieurs garde-fous :
- des limites physiques (arrêts d’urgence, zones de sécurité, brides de couple) indépendantes du logiciel ;
- une supervision humaine pour les tâches sensibles ;
- des tests en simulation avant tout déploiement réel ;
- une vigilance sur les données et la reproductibilité, notamment en laboratoire.
L’IA physique de 2026 n’est donc pas une révolution instantanée, mais une tendance de fond : elle rend la robotique plus abordable et plus « intelligente », tout en imposant une culture de la prudence proportionnée aux risques du monde réel.
Ce qu’il faut retenir
- L’IA physique désigne l’IA qui agit dans le monde réel via des robots, souvent grâce à des modèles « vision-langage-action ».
- Elle s’applique notamment aux robots de laboratoire (biologie, chimie, matériaux) pour automatiser des tâches répétitives.
- Le matériel open source à bas coût (impression 3D, capteurs, microcontrôleurs) fait chuter le ticket d’entrée à quelques milliers d’euros.
- Des modèles et jeux de données ouverts permettent aux labos et startups d’adapter la robotique avec des moyens raisonnables.
- La sécurité devient centrale : garde-fous physiques, supervision humaine et tests en simulation sont indispensables.